
Research
CoRL 2026
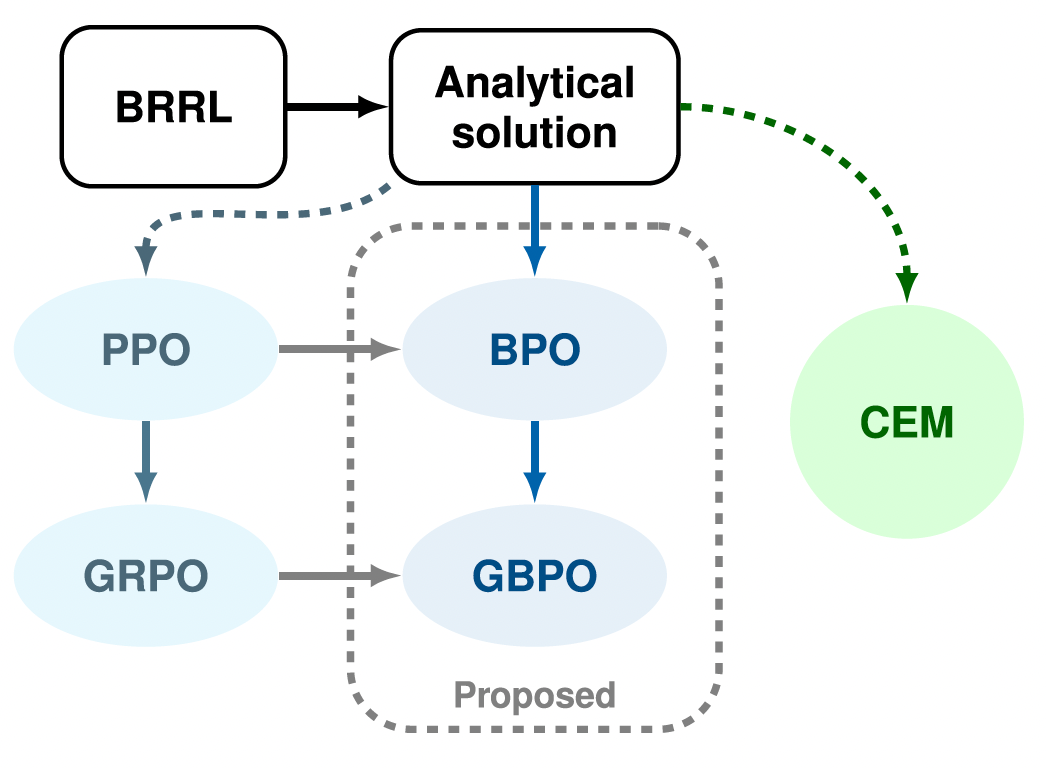
Sim-to-Real Transfer for Muscle-Actuated Robots via Generalized Actuator Networks
Conference on Robot Learning (CoRL), 2026
ICLR 2026
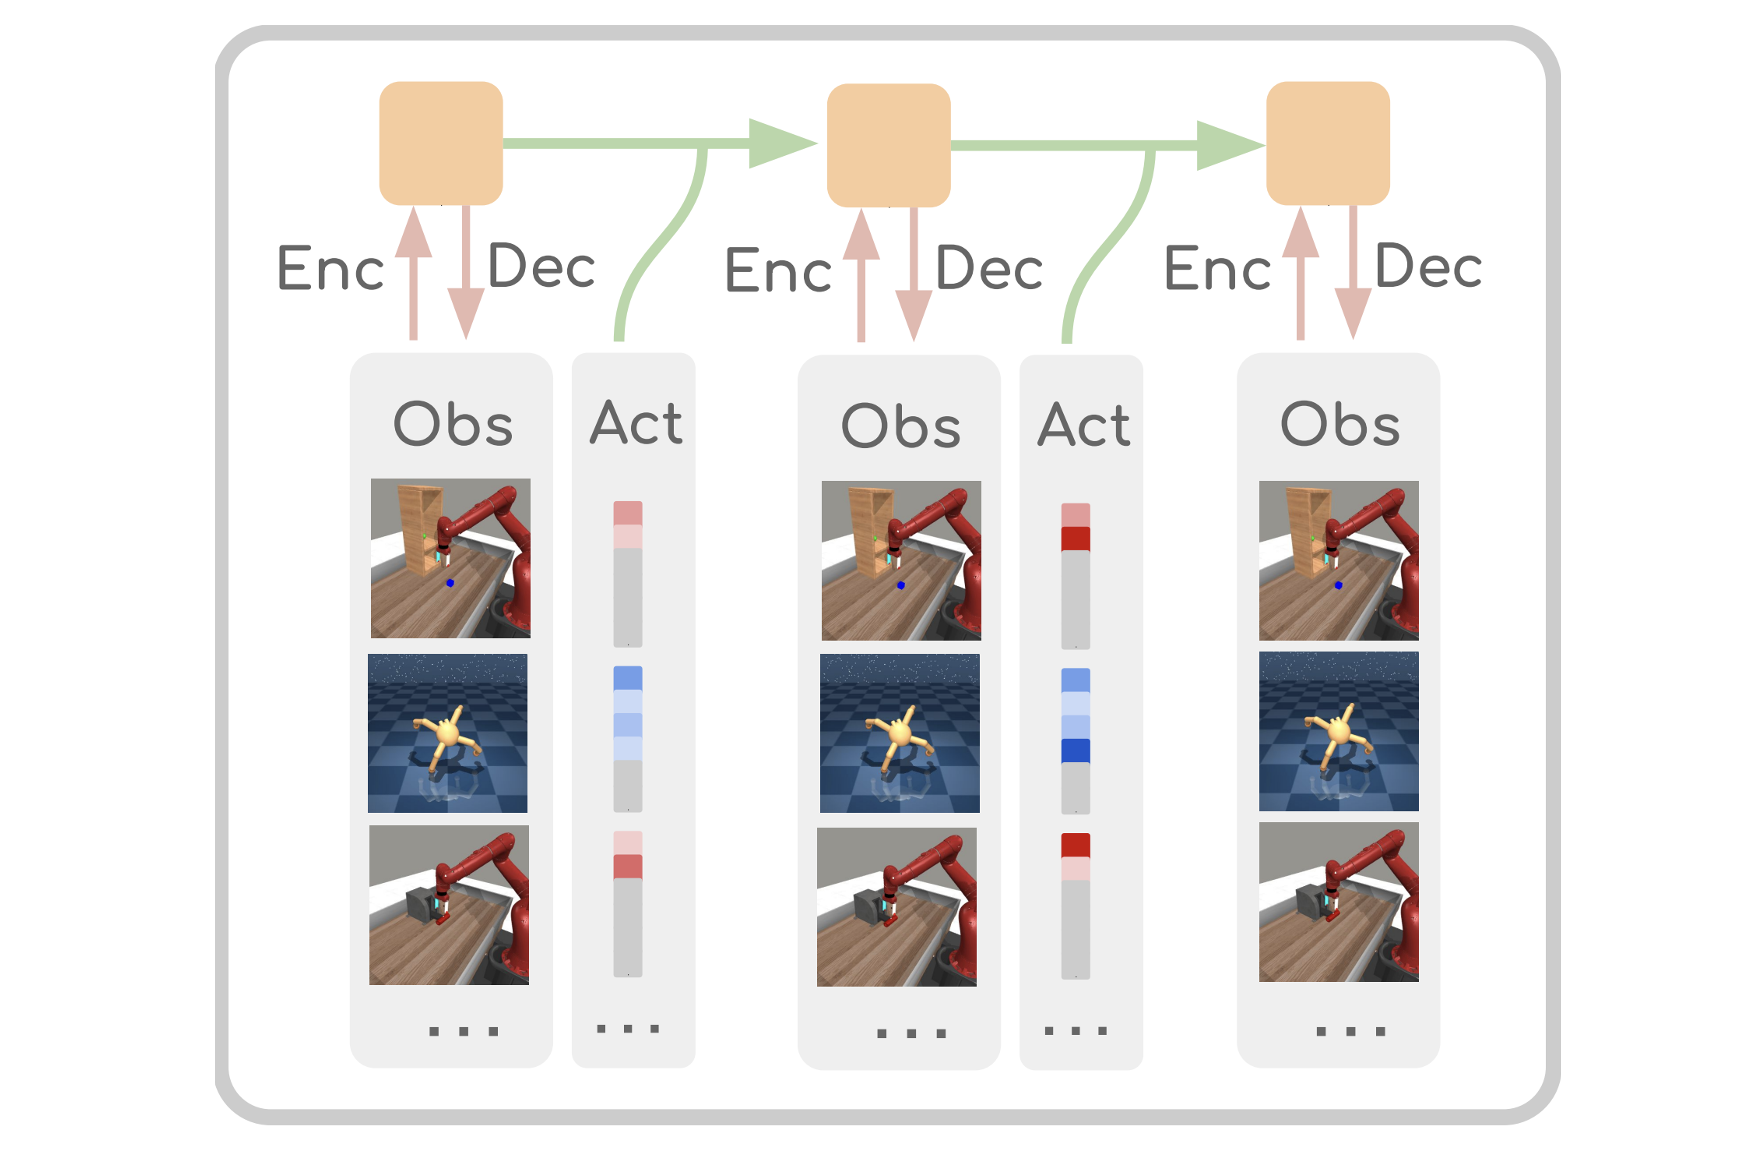
Efficient Reinforcement Learning by Guiding Generalist World Models with Non-Curated Data
International Conference on Learning Representations (ICLR), 2026
Under review
Dexterous Robotic Piano Playing at Scale
Transactions on Pattern Analysis and Machine Intelligence (TPAMI). Under Review, 2025
(*: equal contribution)

ICRA 2022
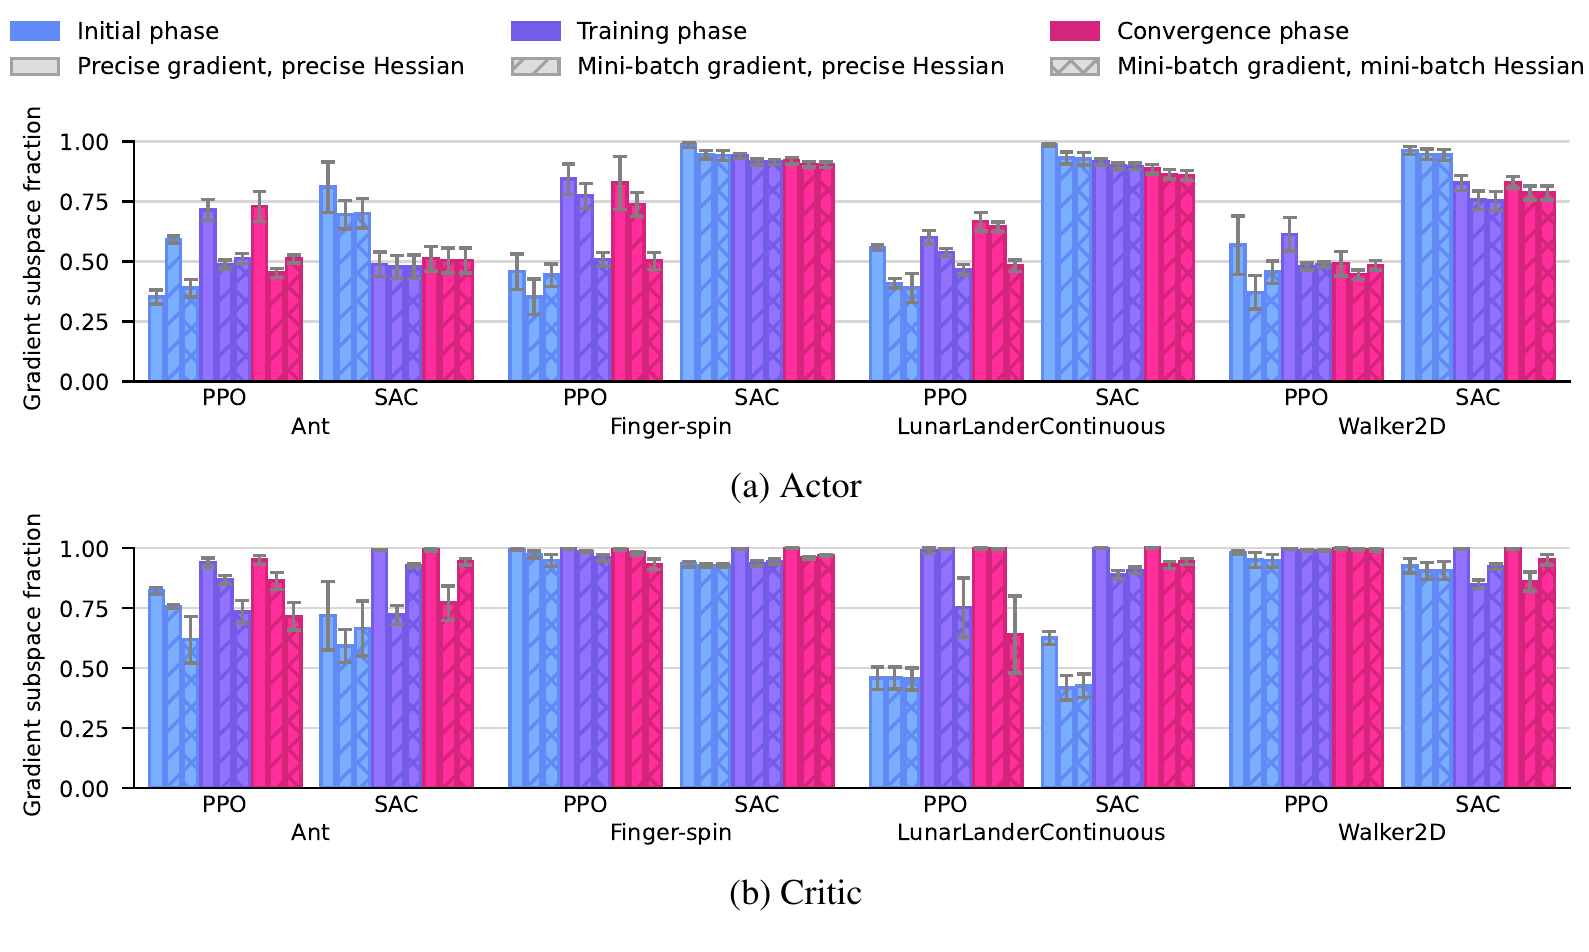
Unified Data Collection for Visual-Inertial Calibration via Deep Reinforcement Learning
IEEE International Conference on Robotics and Automation (ICRA), 2022
(*: equal contribution)
CoRL 2020
Learning Trajectories for Visual-Inertial System Calibration via Model-based Heuristic Deep Reinforcement Learning
Conference on Robot Learning (CoRL), 2020
(*: equal contribution)
Projects
Course project 2020
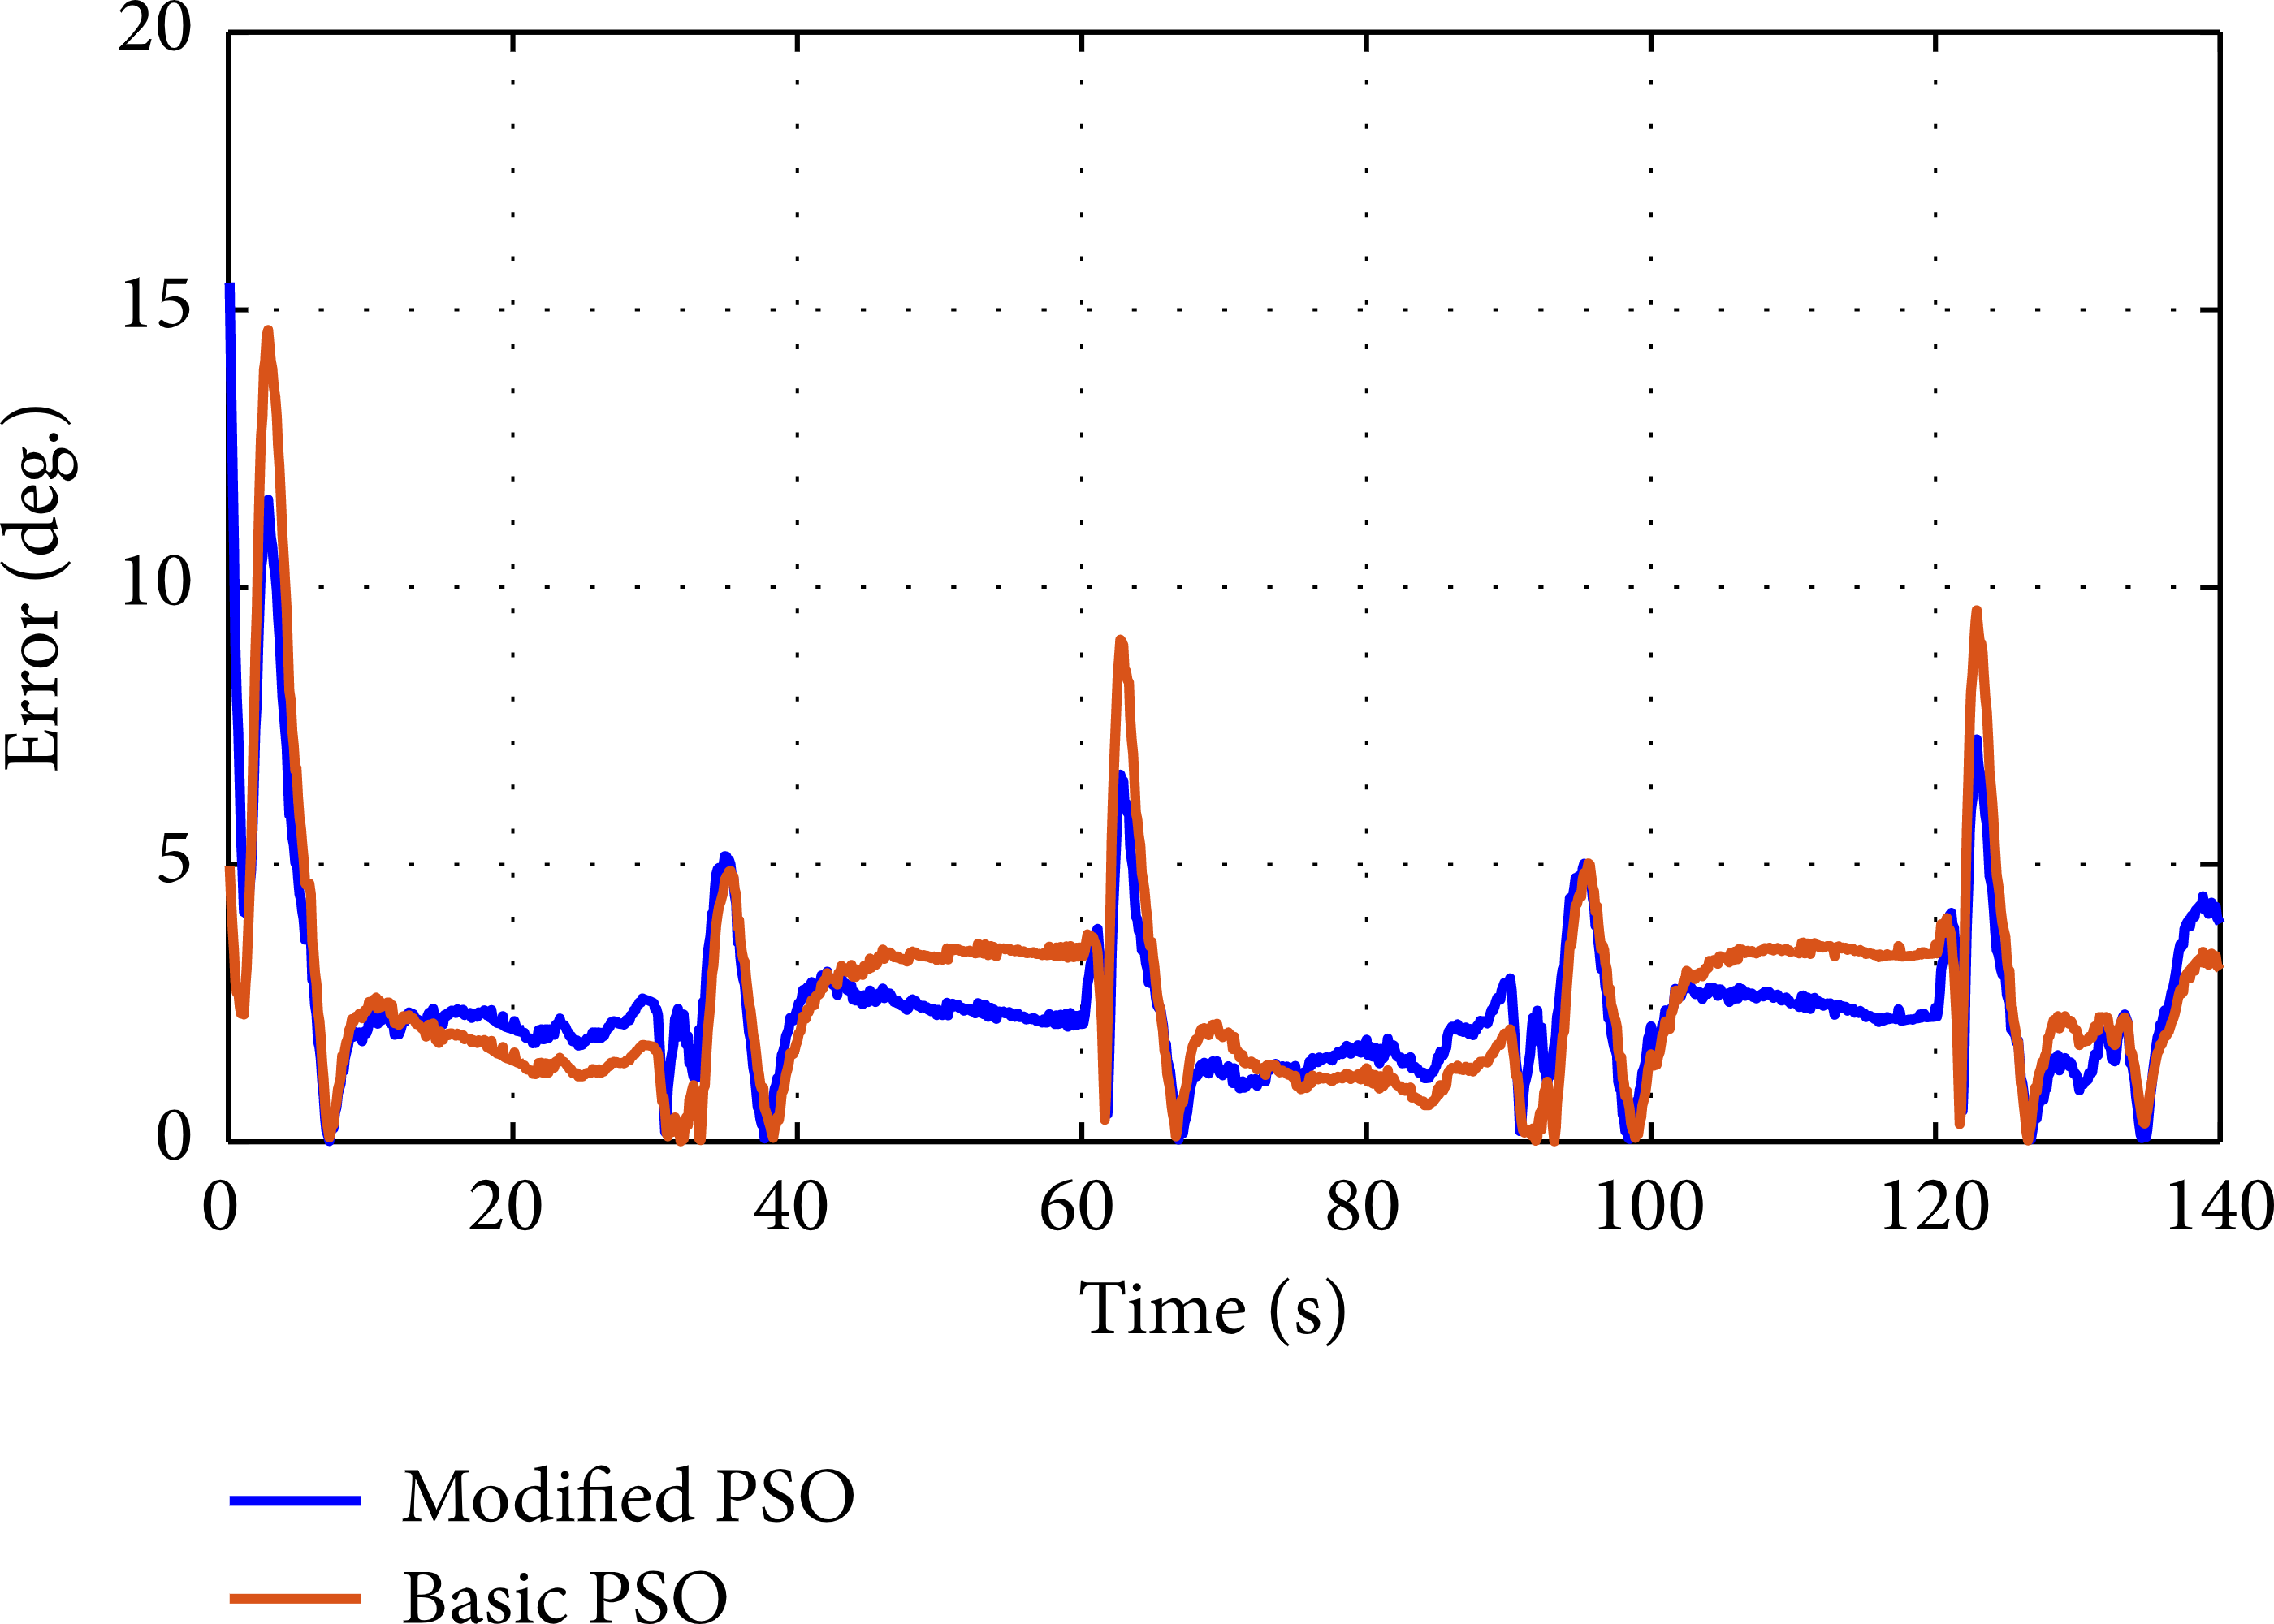
Transition From Model-Based to Model-Free Actor-Critic Reinforcement Learning
Course Project in Deep Learning, 2020